Overview
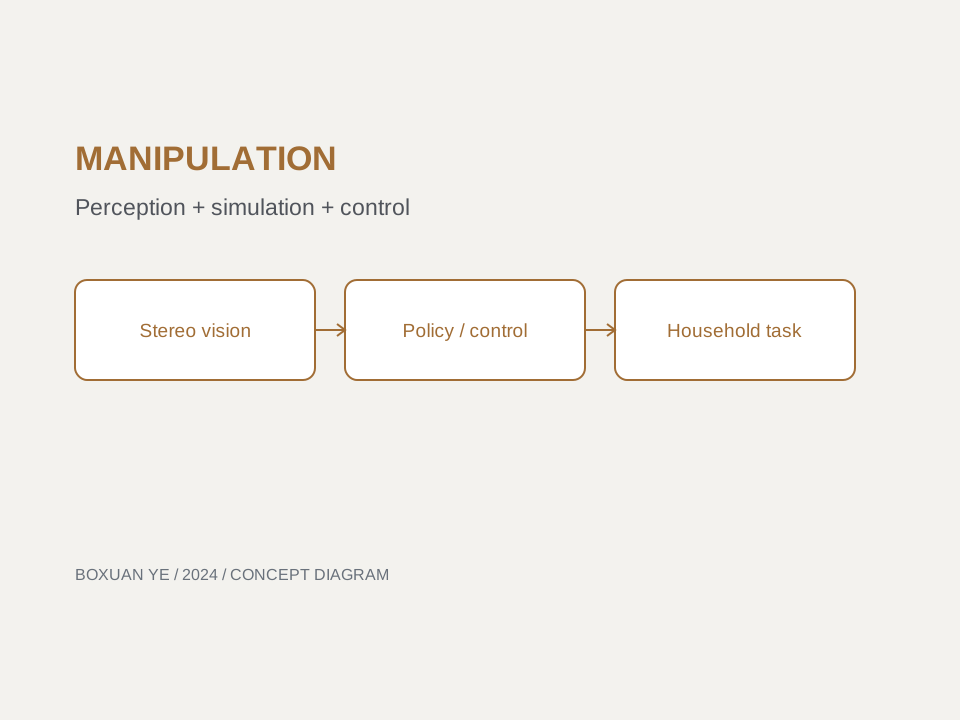
At KUKA Robotics, I worked on vision-based perception and manipulation for household robots, including oven-door and screw-tightening tasks.
Approach
I implemented stereo-vision task components and built reinforcement-learning pipelines in RoboCasa, Isaac Gym and MuJoCo, including custom rewards, domain randomization and sim-to-real transfer work.
Results & Current Status
Contributions included task implementations, simulation pipelines, ROS monitoring and robot-state displays, as well as 6D pose-estimation algorithms, experiments and manuscript writing.